
指标 | 参数 |
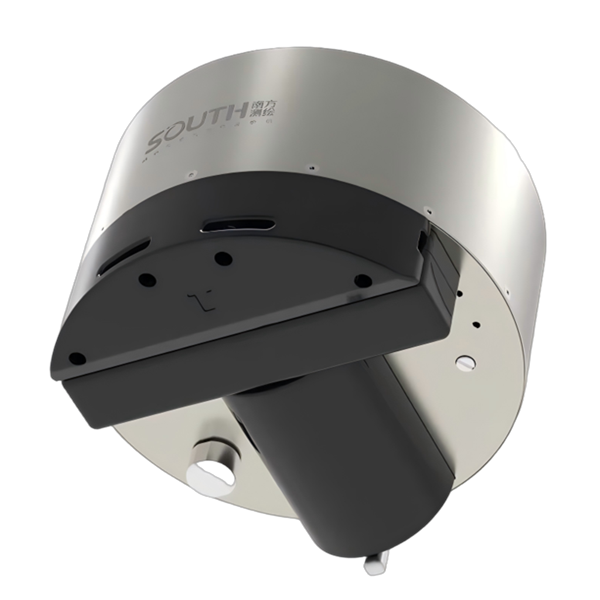
超便携式多波束测深仪T400U | |
系统 | 束控多波束系统,非相干多波束系统 |
工作频率 | 400kHz |
波束角度 | 垂直航迹波束角度1°,平行航迹波束角度2° |
波束数目 | 1024 |
波束分布模式 | 等角或者等距模式,用户可调 |
覆盖范围 | 145° |
作业水深 | 200米 |
测深分辨率 | 7.5mm |
脉冲宽度 | 8ms |
最大发射速率 | 60Hz |
横摇实时补偿功能 | 具备 |
安装方式 | 换能器集成甲板单元、声呐探头、表面声速仪、姿态仪,满足无人船集成式安装 |
耐压深度 | 50m |
功耗 | 60W |
换能器总重量 | 空气中6.6kg |
惯导姿态系统(内置于换能器)T400U-INS | |
RTK位置精度 | 水平:±2cm+1ppmD;高程精度:±3cm+1ppmD(D为基线长度(单位:km)) |
姿态精度 | 0.1° |
航向精度 | 0.1°(2m基线) |
涌浪精度 | 5cm 或 5% |
卫星定位 | 支持 |
表面声速仪(内置于换能器)T400U-SVS | |
声速测量范围 | 1400m/s~1600m/s |
声速测量精度 | 0.05m/s |
分辨率 | 0.001m/s |
声速剖面仪SVP60 | |
声速传感器量程 | 1375m/s~1900m/s |
声速测量精度 | ±0.02m/s |
声速测量分辨率 | 0.001m/s |
深度测量量程 | 200m |
深度测量精度 | ±0.05m |
温度传感器量程 | -5℃~40℃ |
温度传感器精度 | ±0.01℃ |
北斗定位系统 | 内置 |
结构 | 采用触碰式磁吸开关(非旋转、插拔短接等物理结构),支持无线数据传输 |
海测之星多波束数据采集和后处理软件 | |
全中文UI界面,支持多波束控制、采集、导航、后处理等功能 | |
兼容市场主流多波束测深仪数据格式 | |
支持谷歌地图、高德地图、天地图等5种以上在线地图加载和校正 | |
支持2D和3D视图同时显示无缝切换 | |
具备设备、日志、警报、测线偏航和放样信息输出显示 | |
具备测量点偏移及目标点坐标计算功能 | |
具备数据回放功能和断面显示多波束数据 | |
支持对点、线符号的绘制和管理、自定义及编辑 | |
支持导入DXF/DWG、TIFF、DAT,HypackXYZ、MTX等多种类型数据 | |
支持碍航物自动识别功能,对于高于河床指定标高,具有特征的块石、铁锚、沉船等碍航物,实时扫测分析,精准识别该碍航物所处的位置、标记碍航物,建立碍航物识别模型 | |
可对自动识别的碍航物进行自动筛选、分类、分析、统计并形成汇总表格数据,最终生成报告 | |
能导入和导出常见的多波束数据,如XTF、HSX、S7K等格式 | |
支持条带编辑和区域三维点云编辑、水深编辑功能 | |
支持快速绘制剖面,可输出DAT格式数据和图片 | |
支持水深自动过滤功能 | |
支持数据输出(XYZ、DAT),包括点云数据输出、抽稀数据输出 | |
带有校准模块(Calibrate)对横摇(Roll)、纵摇(Pitch)、艏摇(Yaw)进行补充,具备自动校准功能,可以输出校准报告 | |
支持导航、姿态、声速数据时间曲线显示和编辑,具有水位改正、声速改正功能,支持多种格式的声速剖面和潮位文件导入处理 | |
支持多声速剖面文件改正功能,根据声速剖面文件坐标和时间,按时间最近或者距离最近原则进行声速剖面改正 | |
支持成果数据编辑功能:支持测线数据、格网数据和点云数据导入;支持成果面数据删除和内插功能;支持CSV、TIFF、KMZ格式数据导出;支持多边形裁切功能;支持数据对比功能,可生成数据对比报告;支持平均值、最大值和最小值深度模型显示;支持数据统计功能 | |
具有坐标转换工具,支持七参数、四参数、高程拟合参数等多种坐标转换方式,支持加密参数文件 | |